
OpenAI ne veut plus seulement fournir l’intelligence artificielle qui anime les robots des autres. Sam Altman a confirmé que son entreprise préparait ses propres robots humanoïdes, avec une première démonstration ambitieuse attendue en 2027. Cette décision marque un tournant stratégique pour le créateur de ChatGPT, qui entend désormais maîtriser non seulement le cerveau logiciel des machines, mais aussi leur corps.
Derrière cette annonce se dessine une évolution plus profonde du marché de la robotique. Les modèles d’intelligence artificielle capables de comprendre des instructions, d’interpréter des images et de générer des séquences d’actions deviennent un élément central des robots de nouvelle génération. En développant son propre matériel, OpenAI pourrait contrôler toute la chaîne technologique, de l’entraînement des modèles jusqu’à leur exécution dans le monde physique.
Mais, le défi est considérable. Contrairement à un chatbot ou à un générateur d’images, un robot doit interagir avec un environnement imprévisible, manipuler des objets et exécuter des mouvements sans provoquer d’accident. La démonstration promise pour 2027 devra montrer si les compétences d’OpenAI dans l’IA générativeL'IA générative est une intelligence artificielle qui crée du texte, des images, des vidéos, du son ou du code à partir d'une simple demande écrite. Lire la fiche peuvent réellement se traduire en capacités physiques.
Sam Altman confirme un robot humanoïde pour 2027
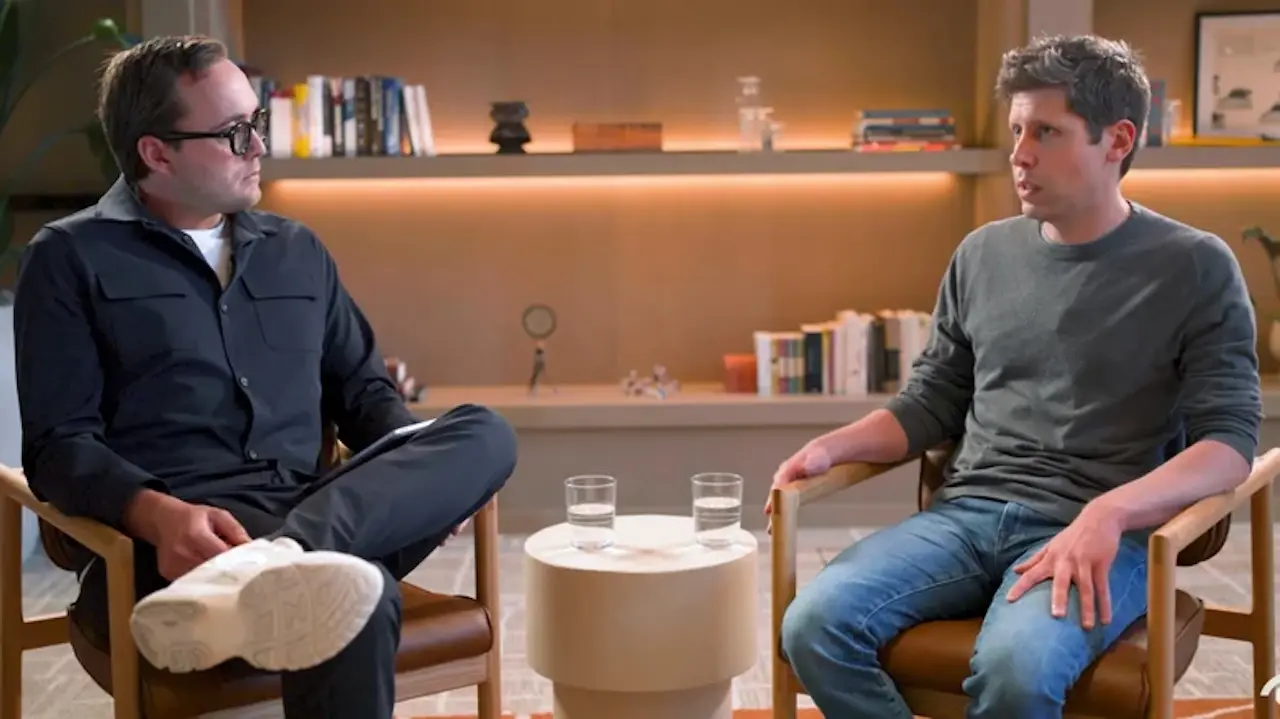
Sam Altman a confirmé son intention de développer un robot humanoïde lors du podcast Sources, le 3 septembre 2026. Interrogé sur les ambitions robotiques d’OpenAI, il a répondu sans ambiguïté que l’entreprise construirait bien un humanoïde, tout en précisant qu’elle envisageait également d’autres formes de robots. Les applications industrielles et les machines destinées à des environnements plus spécialisés font donc partie des possibilités évoquées.
Quelques jours plus tard, lors d’un entretien publié par Fortune le 12 septembre, le dirigeant a précisé l’échéance visée : une démonstration particulièrement aboutie en 2027. Il ne s’agit pas encore d’une promesse de commercialisation, mais d’un objectif de développement qui donne une première indication du calendrier d’OpenAI.
Altman envisage à plus long terme des robots capables de circuler dans les rues et d’assister les particuliers dans leurs tâches quotidiennes. Son ambition est de parvenir à un monde dans lequel chacun pourrait disposer de son propre robot personnel, chargé d’effectuer les activités que son propriétaire préfère déléguer.
Cette vision reste lointaine. OpenAI n’a communiqué ni le design de son robot, ni son nom, ni ses dimensions, ni son autonomie, ni son environnement de déploiement initial. La démonstration de 2027 doit donc être considérée comme une première étape, et non comme la preuve qu’un robot domestique polyvalent sera bientôt disponible.
Pourquoi OpenAI mise sur la forme humanoïde ?
Le choix d’un corps humanoïde répond à une logique pratique. Comme l’explique Sam Altman, le monde a été conçu pour les humains : poignées de porte, escaliers, claviers, étagères et outils supposent une certaine taille, une portée des bras et des capacités de manipulation.
Un robot doté de proportions et de mouvements proches de ceux d’un humain pourrait ainsi utiliser de nombreux équipements existants sans nécessiter une transformation complète des bâtiments ou des chaînes de production. Cette compatibilité potentielle constitue un avantage pour les entreprises qui souhaitent automatiser des tâches dans des environnements déjà aménagés.
Pour autant, reproduire la silhouette humaine ne suffit pas. Un robot doit conserver son équilibre, ajuster sa force, reconnaître les objets, anticiper les obstacles et réagir aux imprévus. Une action simple en apparence, comme saisir un verre ou ouvrir une porte, exige une coordination précise entre la perception, la prise de décision et les mouvements mécaniques.
C’est précisément sur ce point que Sam Altman situe la difficulté principale. Selon lui, concevoir la forme physique du robot est moins important que développer le « cerveau » capable de le faire fonctionner. OpenAI entend ainsi exploiter son expertise en modèles d’IA pour franchir une nouvelle étape dans la robotique.
Des modèles d’IA capables de commander des actions physiques
L’approche envisagée repose notamment sur les modèles dits Vision-Language-Action (VLA). Ces systèmes associent la compréhension visuelle et linguistique à la génération d’actions : au lieu de produire uniquement du texte ou des images, ils peuvent générer des instructions destinées à commander un robot.
Le principe consiste à exploiter les capacités acquises par les modèles d’IA pour comprendre les objets, les situations et les intentions humaines, puis à les adapter à l’exécution de tâches physiques. Une instruction comme « prends cet objet et place-le sur la table » doit ainsi être transformée en une succession de mouvements cohérents, tenant compte de la position de l’objet et de celle du robot.
Cette approche s’inscrit dans une tendance plus large de la robotique. Google DeepMind travaille également sur des modèles multimodaux capables de piloter des robots, avec l’objectif de rapprocher la compréhension générale du monde de l’exécution d’actions concrètes.
Cependant, comprendre une scène ne garantit pas qu’un robot saura agir correctement. Les modèles doivent apprendre à tenir compte des contraintes mécaniques, de la friction, du poids des objets et des conséquences d’un mouvement mal exécuté. Une erreur de génération dans une image peut produire un résultat visuellement imparfait ; une erreur de manipulation peut faire tomber un objet ou endommager un équipement.
Le principal défi d’OpenAI sera donc de transformer les capacités de ses modèles en comportements physiques fiables et reproductibles.
Une usine de données robotiques en Californie
Pour entraîner ses modèles, OpenAI aurait également investi dans la génération de données issues du monde réel. Selon les informations rapportées, l’entreprise a loué en mars 2026 un vaste bâtiment à Richmond, en Californie, destiné à ses activités de recherche en robotique.
Le site, situé dans le complexe Portside Commerce Center, disposerait d’une superficie d’environ 18 800 m², et d’une capacité électrique annoncée de 14 000 ampères. Il servirait notamment à produire des données d’entraînement à partir de manipulations physiques réalisées par des opérateurs humains.
Ces derniers peuvent guider des bras robotiques à l’aide de dispositifs de téléopération. Les mouvements, les observations visuelles et les actions réalisées sont ensuite enregistrés pour constituer des exemples exploitables par les modèles d’apprentissage. Le document source évoque jusqu’à 76 postes de travail robotiques fonctionnant simultanément dans cette installation.
L’intérêt de cette approche est de générer des données adaptées aux tâches que les robots devront accomplir. Les modèles de langage disposent de vastes quantités de textes et les modèles visuels peuvent être entraînés sur d’immenses collections d’images. La robotique, elle, nécessite des données reliant directement la perception à l’action physique.
OpenAI chercherait également à améliorer les environnements de simulation utilisés pour entraîner les robots. Le problème du transfert entre simulation et réalité reste en effet majeur : un robot qui réussit une tâche dans un environnement virtuel peut échouer dans le monde réel en raison de différences de lumière, de friction ou de comportement des capteurs.
La capacité d’OpenAI à combiner simulation et données physiques sera déterminante. L’entreprise n’a toutefois pas démontré publiquement que son approche permettait déjà de résoudre ces difficultés à l’échelle nécessaire pour un humanoïde polyvalent.
OpenAI veut maîtriser aussi le matériel
Le projet robotique ne constitue pas une initiative isolée. OpenAI développe également ses propres composants d’inférence, investit dans des infrastructures informatiques à grande échelle et travaille sur un appareil matériel destiné à proposer une nouvelle forme d’interaction avec l’IA, dans le cadre de sa collaboration avec Jony Ive.
L’ensemble dessine une stratégie d’intégration verticale. Plutôt que de dépendre exclusivement de fournisseurs de puces et de fabricants de robots, OpenAI cherche à maîtriser une part croissante des technologies qui permettent à ses modèles de fonctionner.
Cette stratégie pourrait lui permettre de mieux optimiser les interactions entre le matériel et le logiciel, mais aussi de capter une plus grande partie de la valeur économique générée par l’IA. Dans le domaine de la robotique, l’entreprise ne serait plus simplement un fournisseur de modèles : elle deviendrait un concurrent direct des sociétés qui construisent les machines.
Les offres d’emploi attribuées à OpenAI vont dans ce sens. Elles couvriraient notamment les moteurs, les actionneurs, l’électronique, les micrologiciels et le prototypage. Les actionneurs, qui assurent les mouvements des articulations, représentent une composante particulièrement importante du coût de fabrication d’un humanoïde.
Le développement de composants personnalisés pourrait offrir davantage de contrôle sur les performances et la fiabilité. Il implique cependant des cycles de conception et de validation longs, qui ne peuvent pas être accélérés aussi facilement que le développement logiciel.
OpenAI dispose d’une expertise considérable en IA, mais elle ne possède pas encore l’expérience industrielle accumulée par les fabricants spécialisés dans la robotique. La maîtrise de la conception mécanique et la capacité à produire des machines fiables en grand nombre constitueront donc des obstacles majeurs.
Figure AI et 1X Technologies face à un nouveau concurrent
L’entrée d’OpenAI dans la fabrication de robots pourrait modifier les relations entre les différents acteurs du secteur. Jusqu’ici, certaines entreprises pouvaient s’appuyer sur les modèles d’OpenAI pour développer leurs propres machines. Cette relation devient plus délicate lorsque le fournisseur d’IA se transforme lui-même en fabricant de robots.
Figure AI a déjà pris ses distances avec OpenAI. En février 2025, son dirigeant Brett Adcock avait annoncé la fin de leur collaboration, expliquant que les grands modèles de langage devenaient plus accessibles et que l’entreprise devait développer sa propre base technologique pour conserver un avantage concurrentiel.
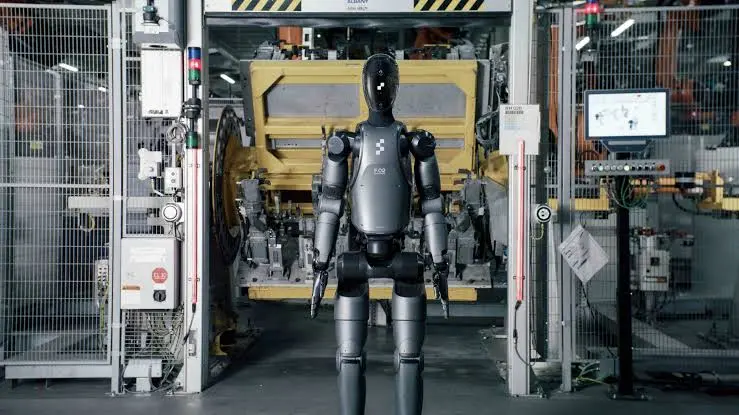
Cette décision illustre un enjeu stratégique : lorsqu’une entreprise dépend du modèle d’IA d’un fournisseur externe, elle risque de perdre une partie de sa différenciation si ce fournisseur développe un produit concurrent.
La situation de 1X Technologies est particulièrement intéressante. OpenAI a participé à un tour de financement de 23,5 millions de dollars de cette entreprise norvégienne en 2023 et conserve un lien d’investissement avec elle. Or, 1X développe notamment NEO, un robot destiné à l’environnement domestique, un marché qui correspond aussi à la vision à long terme de Sam Altman.
Aucune rupture entre les deux entreprises n’a été annoncée. Il reste également impossible de savoir si 1X développe déjà des modèles indépendants ou si elle continuera à s’appuyer sur des technologies externes. Mais l’arrivée d’OpenAI dans le matériel pourrait l’inciter à renforcer son autonomie technologique.
Google DeepMind suit une trajectoire comparable en rapprochant ses modèles multimodaux du contrôle robotique. La convergence de grands acteurs de l’IA vers la robotique physique montre que la compétition ne se joue plus uniquement sur la qualité des modèles, mais aussi sur leur capacité à agir dans le monde réel.
Tesla, Figure AI, Unitree : une concurrence déjà bien installée
OpenAI entre sur un marché qui compte déjà plusieurs acteurs ambitieux. Tesla développe son robot Optimus, tandis que Figure AI travaille sur des humanoïdes destinés notamment à des applications industrielles. Boston Dynamics s’est forgé une réputation grâce à ses travaux sur la mobilité et la dextérité, et 1X vise les tâches domestiques.
Les fabricants chinois occupent également une place importante. Le document source cite notamment AGIBOT et Unitree parmi les principaux acteurs du marché, avec une forte présence dans les déploiements industriels et logistiques. Les chiffres de livraisons avancés dans ce document doivent néanmoins être considérés comme des estimations sectorielles, et non comme un indicateur suffisant des capacités réelles de chaque robot.
Ces entreprises disposent d’un avantage important : elles ont déjà accumulé de l’expérience dans la conception mécanique, l’intégration des composants et les essais sur des machines physiques. Tesla, par exemple, peut tester ses robots dans ses propres installations industrielles.
OpenAI pourrait en revanche bénéficier de ses modèles d’IA, de ses ressources de calcul et de son expérience dans l’entraînement de systèmes à grande échelle. Reste à savoir si cet avantage logiciel lui permettra de rattraper rapidement les spécialistes du matériel.
La robotique humanoïde exige en effet une combinaison de compétences difficiles à réunir : intelligence artificielle, mécanique, électronique, sécurité, production industrielle et maintenance. Aucune de ces dimensions ne peut être négligée pour transformer un prototype spectaculaire en produit commercial fiable.
Que prouvera réellement la démonstration de 2027 ?
L’échéance annoncée par Sam Altman est ambitieuse, mais elle reste relativement limitée. OpenAI s’est engagée sur une démonstration, pas sur une date de commercialisation ou sur un objectif de production.
À ce stade, l’entreprise n’a communiqué aucune spécification détaillée concernant son robot : ni taille, ni poids, ni nombre de degrés de liberté, ni autonomie, ni environnement de déploiement. Elle n’a pas non plus annoncé de partenaire industriel chargé de fabriquer le produit en série.
Une démonstration convaincante devra montrer davantage qu’un robot capable d’exécuter une action prédéfinie dans un environnement contrôlé. Les critères importants seront sa capacité à comprendre des instructions, à réagir à des situations imprévues, à manipuler différents objets et à répéter des tâches avec un niveau de fiabilité suffisant.
L’expérience industrielle constitue également un facteur de risque. Concevoir un prototype fonctionnel est une chose ; produire des milliers de machines, assurer leur maintenance et garantir leur sécurité en est une autre. Les difficultés rencontrées par les fabricants déjà établis montrent que la montée en production peut prendre plusieurs années.
Enfin, la dimension éthique ne peut être ignorée. Caitlin Kalinowski, ancienne responsable du matériel chez Meta recrutée par OpenAI pour diriger les activités liées à la robotique, a quitté l’entreprise en mars 2026, selon les informations rapportées, dans un contexte de préoccupations concernant le partenariat avec le Pentagone, la surveillance et les systèmes autonomes. OpenAI n’a pas publiquement détaillé la répartition actuelle des responsabilités matérielles à la suite de son départ.
Ces questions seront d’autant plus importantes que les robots évolueront hors des environnements industriels strictement contrôlés, notamment s’ils sont un jour déployés dans les foyers.
OpenAI veut faire passer l’IA du numérique au monde physique
La robotique humanoïde représente une nouvelle étape dans la stratégie d’OpenAI. Après les modèles de langage, la génération d’images et de vidéos, l’entreprise veut désormais démontrer que ses technologies peuvent commander des machines capables d’agir physiquement.
Ses ressources en intelligence artificielle, ses infrastructures de calcul et ses efforts dans la génération de données robotiques lui donnent des atouts importants. Mais ils ne garantissent pas le succès : la mécanique, la sécurité et l’industrialisation imposent des contraintes que le développement logiciel ne permet pas de contourner.
La démonstration promise pour 2027 sera donc un premier test décisif, mais pas une preuve de maturité commerciale. Si OpenAI parvient à faire fonctionner un humanoïde de manière convaincante, elle pourrait bouleverser les équilibres du secteur. Dans le cas contraire, l’entreprise découvrira que le passage d’une intelligence artificielle capable de générer des réponses à une machine capable d’agir dans le monde réel est beaucoup plus difficile qu’il n’y paraît.